
SmolVLA:用自己的示范,教机械臂把积木放进盒子
为什么值得关注
将多视角观察、机器人状态与语言任务连接到连续动作输出,让已有硬件的使用者能沿示范采集、微调和实机评估推进。
适合谁:已有桌面机械臂、想学习示范训练的爱好者与机器人研究者
这次有哪些亮点
- 约 4.5 亿参数的视觉语言动作模型
- 结合多视角图像、状态和任务描述输出动作片段
- 官方提供数据录制、微调与实机评估路径
使用前需要知道
基础模型需要适配自己的示范数据与硬件;五十段示范是官方特定任务的经验,不能当通用门槛。本文未验证中文控制。
让机械臂把桌上的积木夹起来放进盒子,难处在于物体位置、相机视角和机械臂状态每次都在变化。SmolVLA 把相机图像、机器人自身状态和任务描述放在一起,输出一段连续动作。对于已经有桌面机械臂、希望学习示范训练的爱好者与研究者,它提供了一条可以顺着数据、模型和评估走下去的路线。
SmolVLA 是 Hugging Face LeRobot 中的视觉语言动作模型,基础权重为 lerobot/smolvla_base。模型卡把它定位为需要针对自己用途微调的起点,实际成果是动作策略,使用者仍需准备机器人、相机及与场景匹配的示范。
一次示范要记录什么
官方当前文档围绕积木抓放给出了一个具体数据组织方式:在五个不同的积木起始位置,各录制十次操作,合计五十段示范。每一段把图像、机器人状态、动作与任务信息关联起来,使模型有机会学到“在这种观察下,下一段动作应当怎样变化”。
这个安排比单纯重复同一个动作更有信息量。五种起点对应想覆盖的变化,同一起点的多次操作则补充变化中的共同规律。文档同时提到,作者尝试过二十五段的相似数据,表现不足。这是那项抓放任务的经验,不能把五十段当作所有机器人任务的达标线。SmolVLA 使用文档建议先检查自己的位置变化是否有足够示范,再微调基础模型。
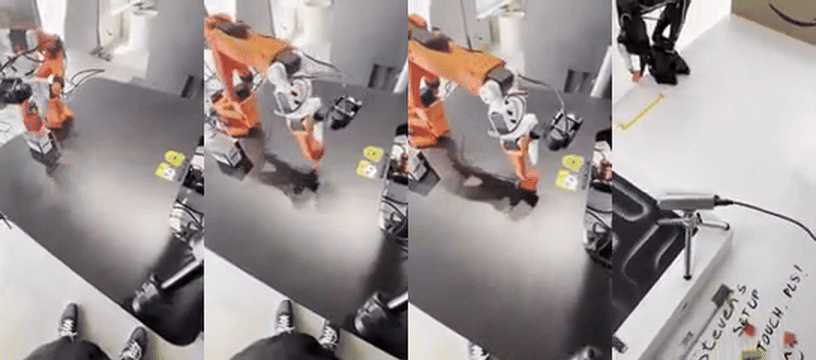
官方演示 GIF 的第 30 帧,转换为静态 PNG。画面并列展示多个抓放场景,其中第三列包含人为扰动,最右列为另一机械臂设置;单帧不能呈现整次完成过程。来源:Hugging Face SmolVLA 文档与博客,非编辑运行截图。
从画面到动作,中间发生了什么
以“把积木放进盒子”作为中文教学解释:每次决策时输入相机画面,提供当前关节等状态,再附上与示范一致的任务描述。模型的视觉语言部分先把这些信息转成上下文特征,动作专家据此产生一段未来动作,执行后继续读取新观察。这里的中文是任务释义,官方示例使用英文,本文未验证中文指令效果。
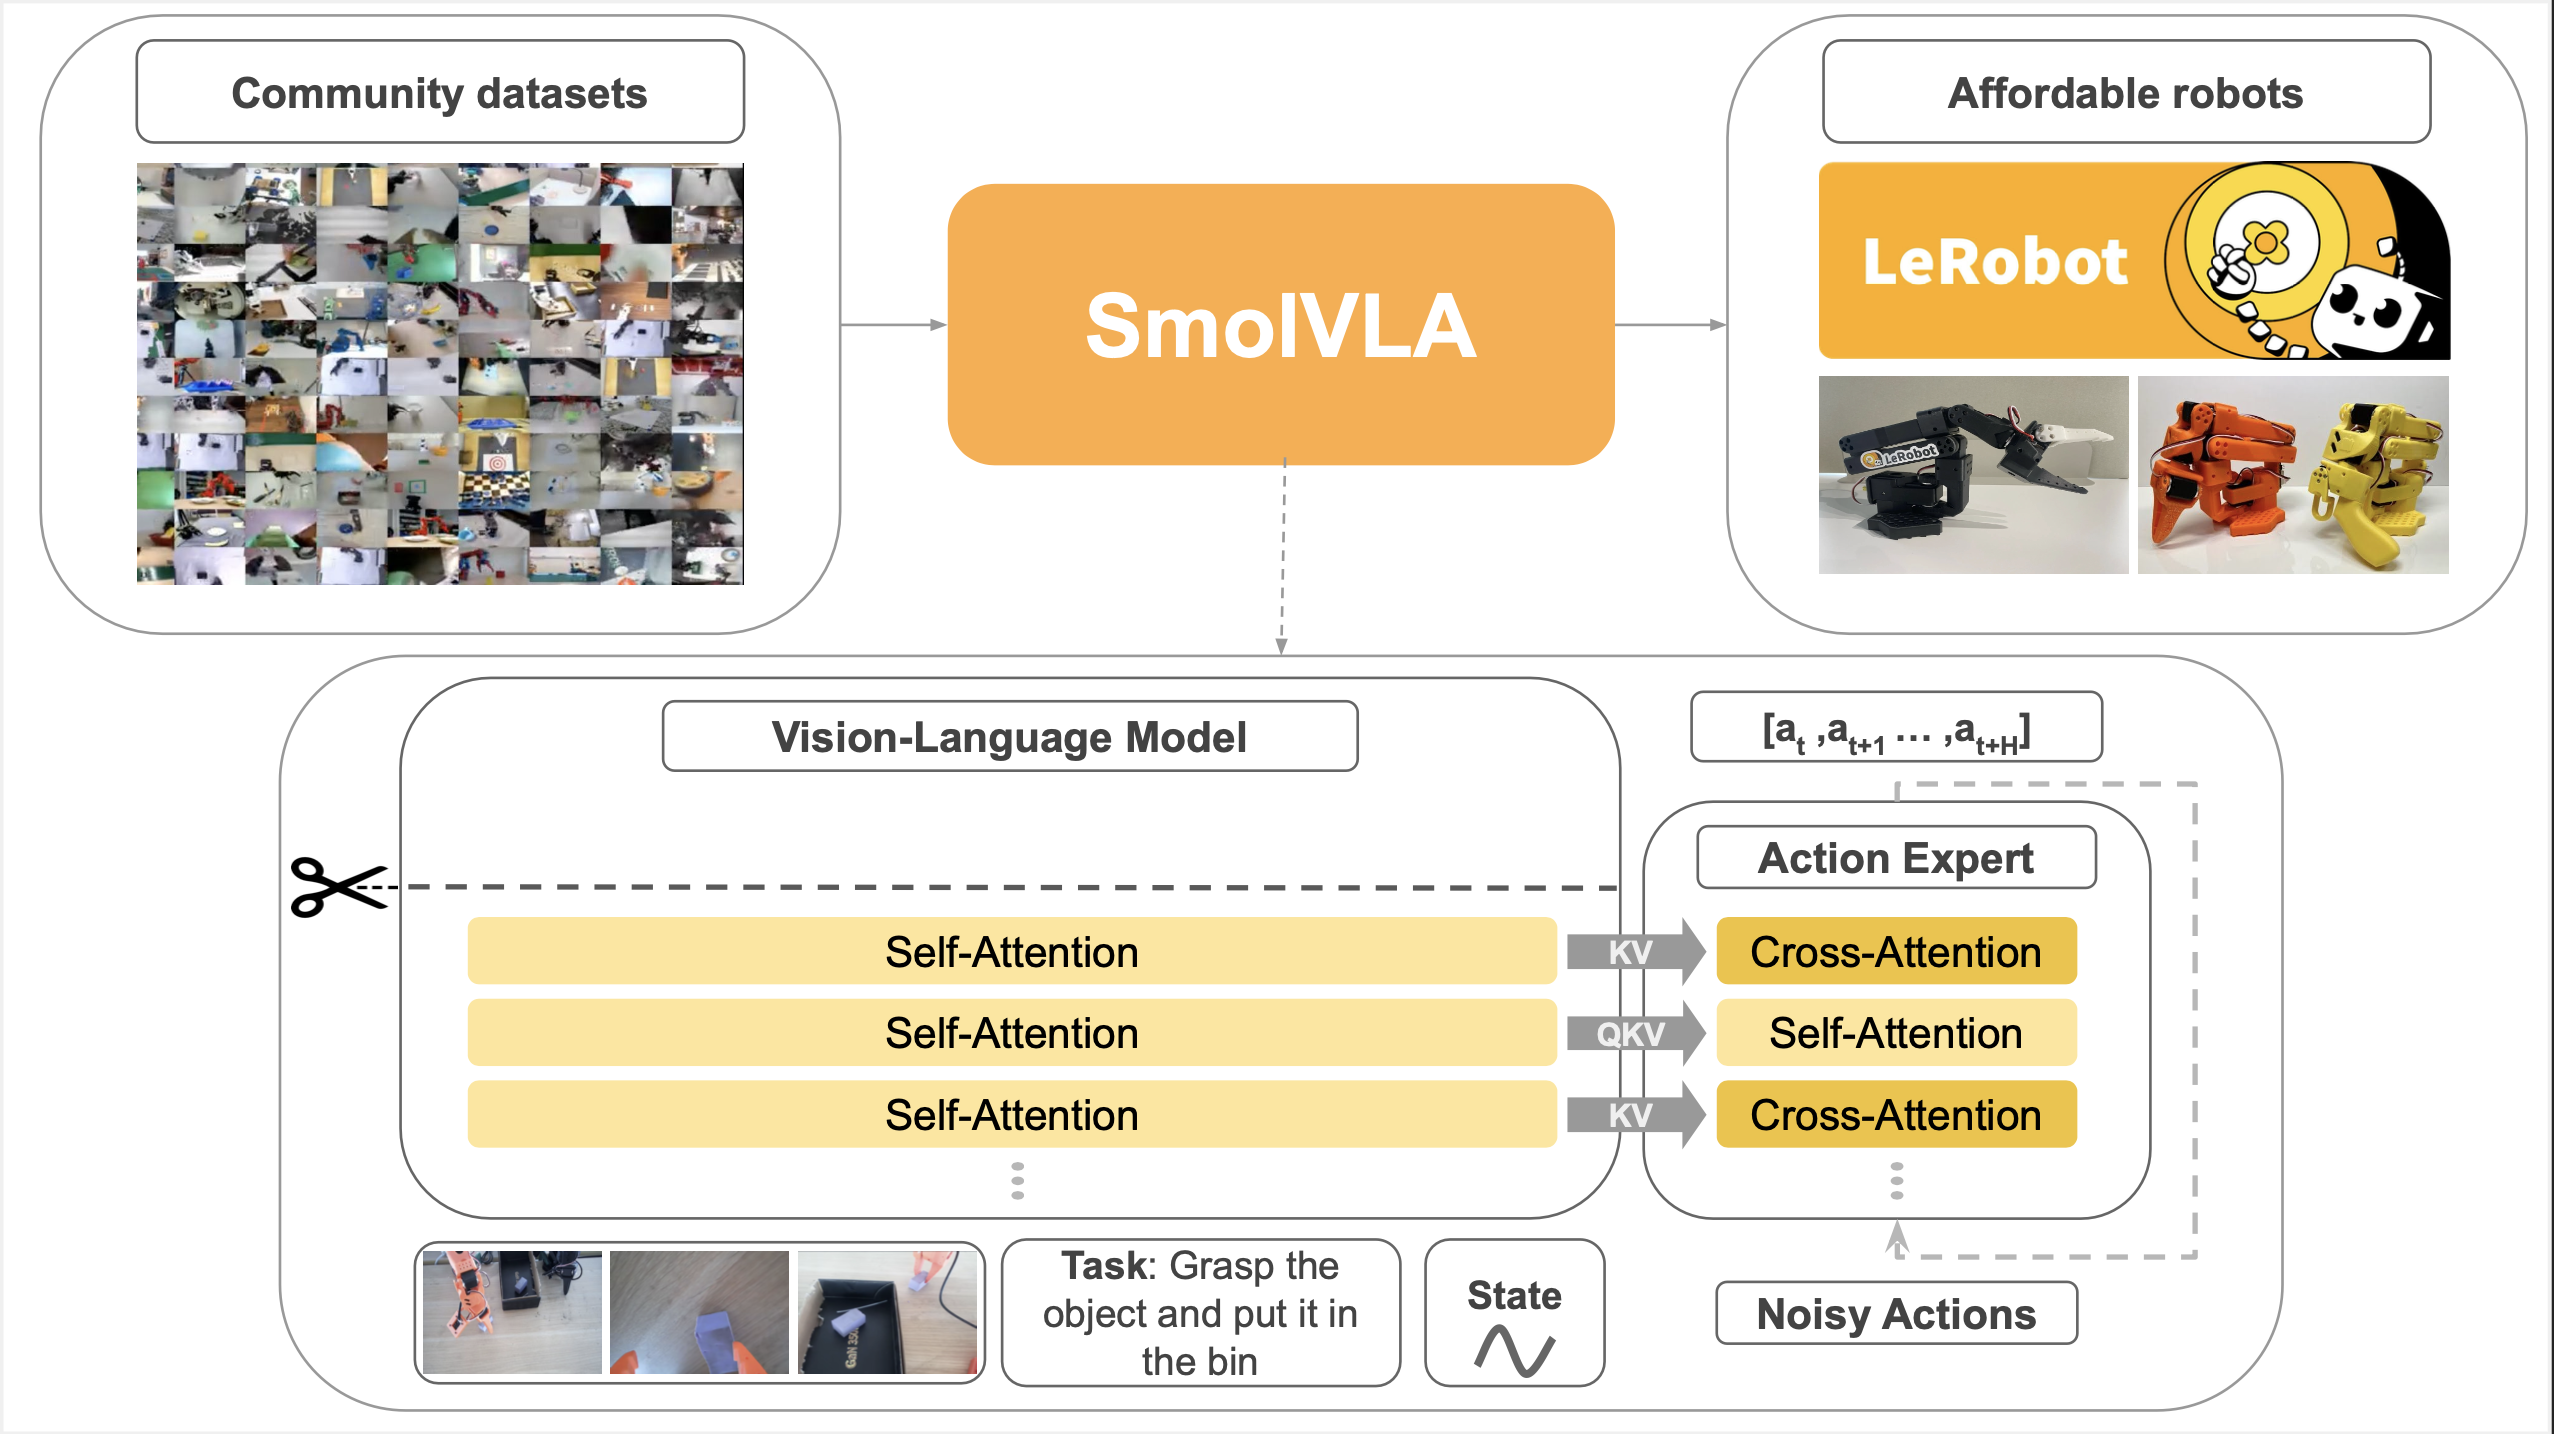
官方模型示意。底部的相机画面、英文任务和状态进入左侧模型,右侧动作专家输出动作片段;上半部表示社区数据与机器人平台。来源:Hugging Face SmolVLA 文档。打开原图可放大阅读。
动作专家用 flow matching 训练,可理解为学习把带噪声的动作片段逐步变成符合当前条件的动作。它输出连续控制量,训练目标直接面向机器人怎样运动。论文中的主要模型约有 4.5 亿参数,其中动作专家约占 1 亿;不能因它建立在名称带有 500M 的视觉语言底座上,就把两者参数规模写成一回事。论文说明了模型组成和训练方式。
论文还提出异步推理:一边执行已经得到的动作,一边处理新的观察、准备后续片段,减少每段动作之间等模型的停顿。作者在指定任务中比较了同步和异步方式,报告了速度与完成次数的改善;这依赖其控制设置,不能直接套成任意机械臂都能提速的比例。
先把示范与评估接上,才谈泛化
SmolVLA 的预训练使用筛选过的社区机器人数据,论文实验包括 LIBERO、Meta-World 仿真,以及 SO100、SO101 等真实机器人任务。基础模型从这些数据获得起点,自己的机械臂仍有相机位置、动作范围和任务分布等差异。当前文档因此要求,为自己的设置准备数据并微调,再用训练后的策略开展实机评估。
我的判断是,它最值得尝试的地方在于整个闭环可追踪:把自己演示的行为变成数据,用明确基础模型训练,再回到相同任务记录完成与失败。对已有硬件的人,这使“模型能不能用”变成可比较的实验;还没有机器人和采集条件的读者,则更适合先看官方数据与演示,理解视觉、状态和动作必须怎样对齐。
基础模型卡将权重标为 Apache 2.0,LeRobot 代码许可也是 Apache 2.0,允许按条款商业使用。社区数据来自不同贡献者,具体数据集的许可仍须逐项查看,不能由模型开放推断全部训练材料使用条件相同。本文没有实际训练或控制机械臂。继续尝试可从官方文档的录制、微调和评估流程开始。
以上为编辑整理,功能、许可与使用条件以官方说明为准。