
Wonder3D:先看六个视角的颜色与法线,再提取三维网格
为什么值得关注
让读者看懂彩色法线图与最终网格的关系,并在错误进入重建前修正输入。
适合谁:愿意部署研究项目、需要理解单图三维重建过程的创作者与开发者。
这次有哪些亮点
- 主线v1.0生成六视图颜色图与法线图
- 仅多视图演示与包含重建的演示入口不同
- 前景遮罩、正面输入及256像素限制直接影响网格
使用前需要知道
本文限定主分支v1.0流程,不移用Wonder3D++能力;环境与网格提取较繁琐,单图背面含推测,依赖和输入权利须另查。
单图生成三维最难排查的问题是:到底是模型猜错背面,还是最后提网格时出了问题?Wonder3D 把中间过程摆出来:从一张图片生成多个视角的颜色与法线,再结合这些结果重建带纹理网格。对愿意检查过程的三维作者,这比只拿到一个最终文件更容易定位返工点。
这里介绍的是 Wonder3D 主分支中 v1.0 的六视图流程。README 已链接 Wonder3D++ 分支,但不能把后者或其他后续项目的能力算到这套配置里。本文阅读官方代码说明与许可,未执行模型或复现耗时。
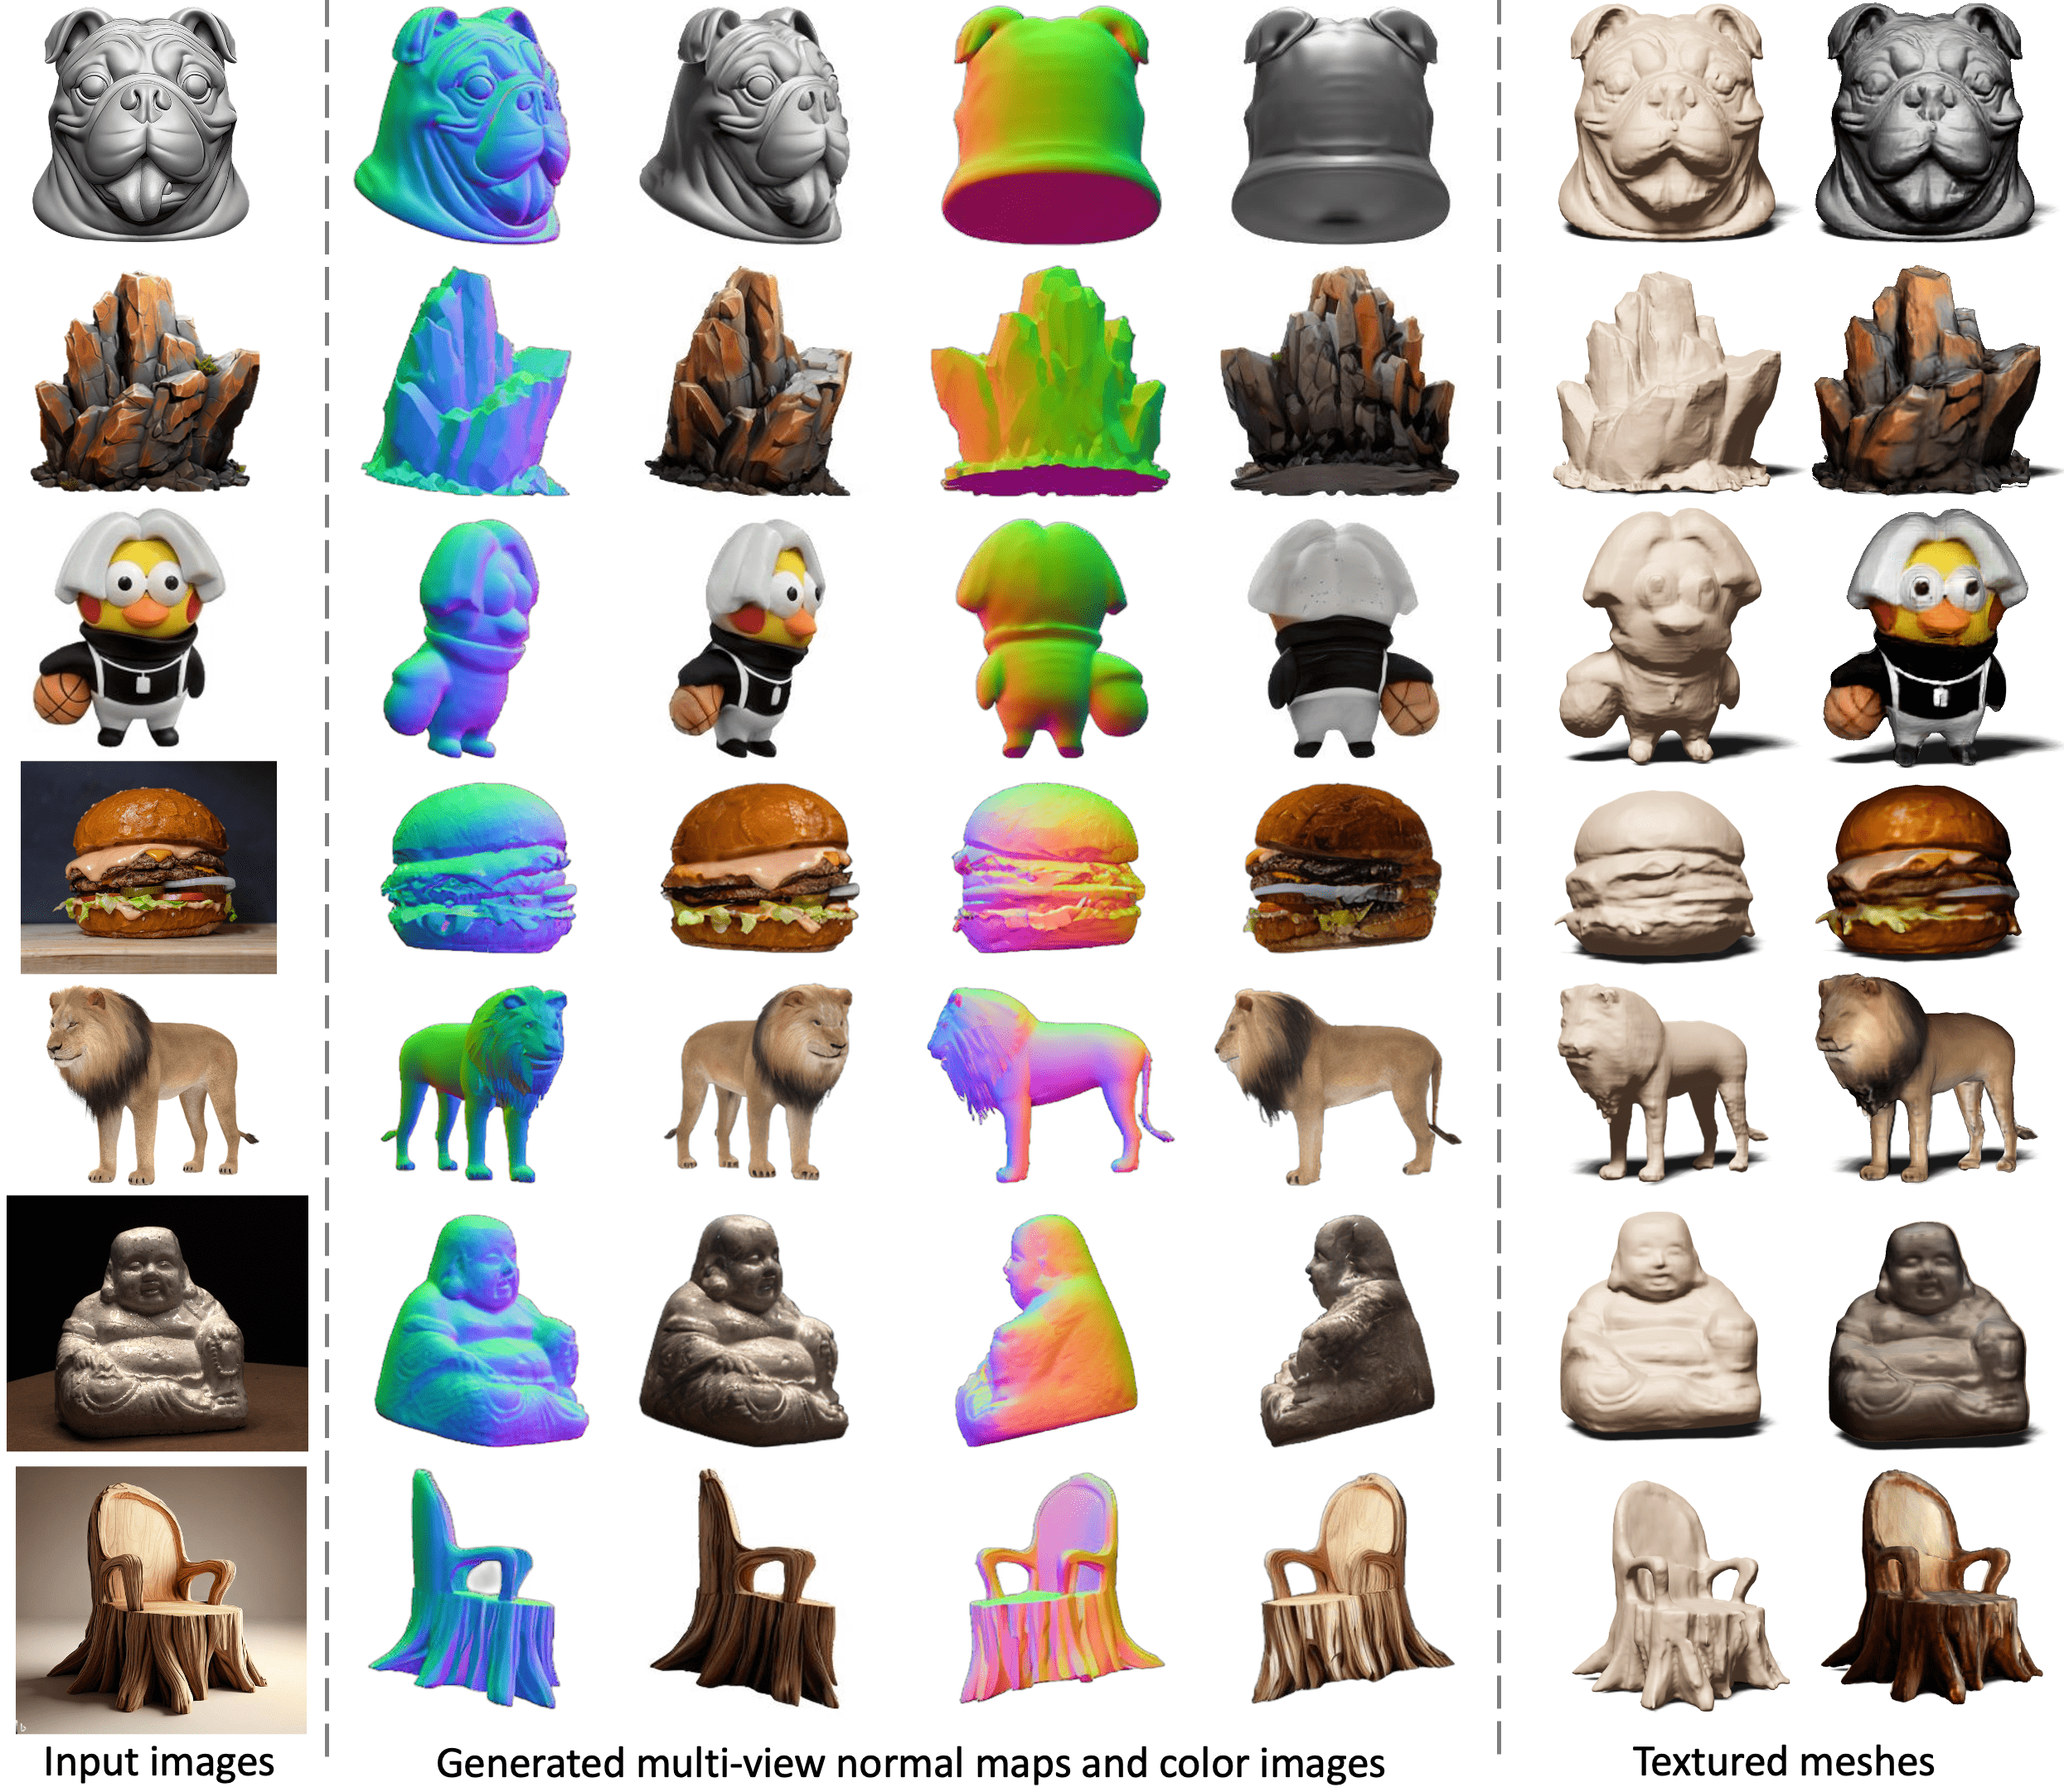
图源:Wonder3D官方README。左侧为输入,中间的彩色图表示表面法线方向并与颜色图配对,右侧展示网格与纹理结果。它们是官方案例,不是本文生成。
看图中的岩石和木椅,会发现中间图不只是“给同一个物体转个角度”。法线告诉重建过程表面朝向哪里,颜色图提供外观参考;这两类结果相互对不上,后面的网格就可能出现不合理起伏。项目也在更新记录中修过跨域注意力导致的 RGB 与法线错位问题。因此,下载代码和检查点时应对应当前修复版本,不能只沿用早期教程的缓存文件。
第一次运行可沿用官方的猫头鹰示例:先处理前景与透明通道,再生成六视图结果,最后执行网格提取。自己的素材则优先选择完整、正面、轮廓干净的单体。官方建议主体居中,占画面高度约八成。抠图边缘尤其重要:椅子腿之间残留一块背景,可能在重建时被当成应有的实体连接。
主线说明的视图生成分辨率为256×256,输入会先缩小,所以超高分辨率原图里的细花纹并不会原样进入几何推断。六个视角也无法看到所有遮挡区域。要做一个带层叠披风的角色,第一轮更应检查披风与身体是否粘连;要做简单石块或摆件,则可以先评估大轮廓。这是编辑的应用判断,不是作者对每类资产的效果保证。
还要分清两个本地演示入口:gradio_app_mv.py 只生成多视图法线与颜色,不输出最终重建;gradio_app_recon.py 包含后续重建。README 同时提供 Instant-NSR 与 NeuS 路线,前者和后者的环境、耗时、表面平滑与纹理表现有不同取舍。看到中间图已经出来,不能据此认为完整网格流程已经跑通。
相机假设也会影响结果。Wonder3D 使用与输入视角关联的正交相机空间,真实照片里的强透视可能导致形体失真。若结果在查看器里比例奇怪,应结合正交查看方式判断,再考虑输入是否太广角,而不是直接通过非均匀缩放掩盖问题。
仓库许可证为 MIT,权重、SAM及其他依赖需要按官方入口准备,各组件许可与素材使用权仍须分别核对。官方示例图的展示也不等于赋予其中角色或物件商业再分发权。它适合研究和资产初稿检查;需要可绑定拓扑、精确产品尺寸或生产级网格时,仍要另做人工验收。
资料:README与六视图/重建流程、许可证。
以上为编辑整理,功能、许可与使用条件以官方说明为准。